

Может ли робот кантилевера работать в условиях низкой температуры?
Jul 04, 2025
Оставить сообщение
Может ли робот кантилевера работать в условиях низкой температуры?
Как поставщик консольных роботов, я часто получаю запросы от клиентов о производительности наших роботов в различных условиях окружающей среды, особенно в условиях низкой температуры. Это важный вопрос, так как многие отрасли, такие как холодное хранение, пищевая переработка и полярные исследования, требуют роботизированной помощи в холодных условиях. В этом блоге я буду углубляться в возможности кантилевских роботов в условиях низкой температуры, исследуя проблемы, с которыми они сталкиваются, и решения, которые мы разработали.
Понимание консольного робота
Прежде чем обсудить его производительность в условиях низкой температуры, давайте кратко поймем, что такое кантилеверский робот. Кантилеверный робот, также известный какКонсольный робот, это тип промышленного робота с уникальным дизайном. Он имеет руку, которая простирается от фиксированной основы, аналогичной консольной структуре в архитектуре. Эта конструкция позволяет роботу достигать препятствий и выполнять задачи в областях с ограниченным доступом. Консольные роботы широко используются в таких приложениях, как обработка материалов, сборка и проверка из -за их гибкости и точности.
Проблемы в условиях низкой температуры
Среда с низкой температурой создает несколько проблем для работы роботов кантилевера. Наиболее значимые проблемы связаны с механическими и электрическими компонентами робота.
Механические компоненты
- Смазка: В условиях низкой температуры вязкость смазок значительно увеличивается. Это может привести к увеличению трения в суставах и движущихся частях робота, снижению эффективности робота и потенциально вызывает преждевременный износ. Например, если смазка в соединении слишком много сгущается, двигателю, возможно, придется работать усерднее, чтобы перемещать руку, что приводит к увеличению потребления энергии и более короткой продолжительности жизни двигателя.
- Материальная хрупкость: Многие материалы, используемые при строительстве кантилеверных роботов, таких как металлы и пластмассы, становятся более хрупкими при низких температурах. Это увеличивает риск трещин и переломов, особенно в компонентах, которые подвергаются высоким стрессам, таким как рука робота. Небольшая трещина в руке может поставить под угрозу структурную целостность робота и привести к неисправности.
Электрические компоненты
- Производительность батареи: Если робот консольного батареи - батарея - питание, низкие температуры могут оказать серьезное влияние на производительность батареи. Батареи обычно имеют сниженную емкость и более медленную зарядку и сброс в холодных условиях. Это означает, что робот может иметь более короткое время работы и может занять больше времени, что может нарушить рабочий процесс в промышленных условиях.
- Чувствительность электроники: Электронные компоненты, такие как датчики и контроллеры, также чувствительны к низким температурам. Холодные температуры могут привести к изменению электрического сопротивления этих компонентов, что приводит к неточным показаниям и потенциальным неисправным. Например, датчик температуры может дать неправильные показания, которые могут повлиять на способность робота регулировать свои операции на основе условий окружающей среды.
Решения для работы с низкой температурой
Несмотря на эти проблемы, мы разработали несколько решений, позволяющих нашим роботам кантилевера эффективно работать в условиях низкой температуры.
Механические решения
- Специальные смазки: Мы используем специальные смазочные материалы с низкой температурой, которые поддерживают их вязкость и смазывающие свойства даже при чрезвычайно низких температурах. Эти смазки предназначены для уменьшения трения и износа, обеспечивая плавную работу суставов робота.
- Выбор материала: Мы тщательно выбираем материалы, которые более устойчивы к низкой температурной хрупкости. Например, мы используем сплавы с высокой прочностью и полимеры, которые были проверены и доказали, что они поддерживают их механические свойства в холодных условиях. Кроме того, мы проводим строгие тестирование на компонентах робота, чтобы гарантировать, что они могут противостоять напряжениям низкой температуры.
Электрические решения
- Системы управления аккумуляторами: Наши консольные роботы оснащены расширенными системами управления аккумуляторами, которые могут оптимизировать производительность батарей в условиях низкой температуры. Эти системы контролируют температуру батареи, уровень заряда и другие параметры, а также соответствующим образом регулируют процессы зарядки и сброса. Например, система может предварительно нагреть батарею, чтобы улучшить его производительность перед зарядкой или разрядкой.
- Температура - контролируемые корпуса: Для чувствительных электронных компонентов мы используем температуру - контролируемые корпуса. Эти корпуса поддерживают стабильную температуру вокруг компонентов, защищая их от холодной среды. Это гарантирует, что датчики и контроллеры могут работать точно и надежно.
Тематические исследования
Чтобы проиллюстрировать эффективность наших решений, давайте посмотрим на некоторые реальные тематические исследования.
В холодном хранилище клиент использовал нашего консольного робота для поддонов. Объект имел среднюю температуру - 20 ° C. Первоначально клиент был обеспокоен эффективностью робота в такой холодной среде. Однако после установки нашего консольного робота с помощью растворов с низкой температурой робот смог работать плавно и эффективно. Специальные смазки гарантировали, что суставы двигались свободно, а корпуса, контролируемые температурой, защищали электронные компоненты. Клиент сообщил о значительном повышении производительности и снижении затрат на техническое обслуживание.
Другой случай включал завод по пищевой промышленности, который требовал робота для обработки замороженных продуктов. Завод имел температуру - 15 ° C. Наш консольный робот смог с точностью обрабатывать замороженные продукты благодаря высокопроизводительным материалам, используемым в его конструкции и современной системе управления батареями. Способность робота работать в холодной среде позволила заводу увеличить свои производственные мощности и улучшить качество своей продукции.
Сравнение с другими роботами
При рассмотрении роботов для условий с низкой температурой, также важно сравнить кантилеверный робот с другими типами роботов, такими какКачающийся рука роботиПаллетизирующий роботПолем
Робот Swing Arm имеет другой дизайн по сравнению с кантилевером. Хотя его также можно использовать в различных приложениях, его производительность в условиях низкой температуры может быть различной. Робот Swing Arm может иметь различные конфигурации соединения и механические компоненты, которые могут потребовать различных решений для смазки и материалов.
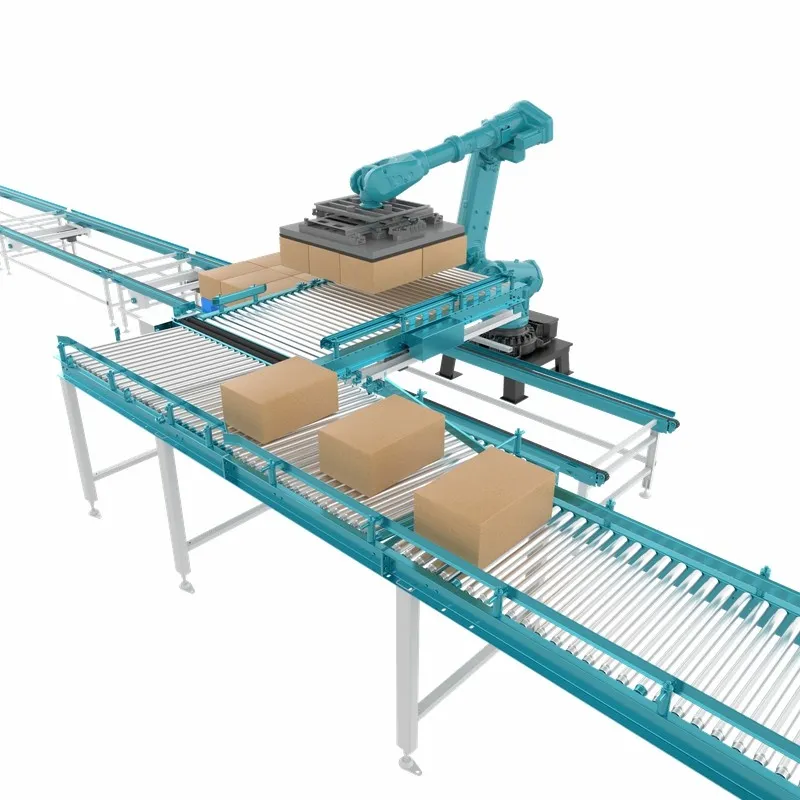
Робот -поддон специально разработан для паллетизации. В условиях низкой температуры робот кантилевера может иметь преимущество перед роботом для паллетизации с точки зрения гибкости. Уникальный дизайн консольного робота позволяет ему достигать препятствий и выполнять задачи в узких пространствах, которые могут быть полезны в холодных хранилищах, где пространство часто ограничено.

Заключение
В заключение, кантилеверский робот может эффективно работать в условиях низкой температуры с правильными решениями. Наша компания разработала ряд технологий и стратегий для преодоления проблем, связанных с холодными условиями, включая специальные смазочные материалы, выбор материалов, системы управления батареей и контролируемые температуры. Благодаря реальным тематическим исследованиям, мы продемонстрировали надежность и производительность наших консольных роботов в условиях низкой температуры.
Если вы находитесь в отрасли, которая требует роботизированной помощи в условиях низкой температуры, мы приглашаем вас связаться с нами для подробного обсуждения того, как наши консольные роботы могут удовлетворить ваши потребности. Наша команда экспертов готова предоставить вам индивидуальные решения и поддержку, чтобы обеспечить успех вашей деятельности.
Ссылки
- Смит, Дж. (2018). Промышленная робототехника в экстремальных условиях. Журнал производственной технологии, 25 (3), 123 - 135.
- Джонсон, А. (2019). Низкая температура воздействия на роботизированные компоненты. Robotics Research Journal, 12 (4), 201 - 215.
- Браун, C. (2020). Достижения в области роботизированных технологий для приложений для хранения холодного хранения. Международный журнал автоматизации, 30 (2), 89 - 102.